

Thứ năm, 17/09/2026 | 09:56


Abstract: The paper presents a geometrical method for calculating and optimizing the joint-angles of robot arm in the plane. The method used in the paper is very visual and can be extended to general cases. Keywords: Matrix, rotation, robot arm,; optimization, control. |
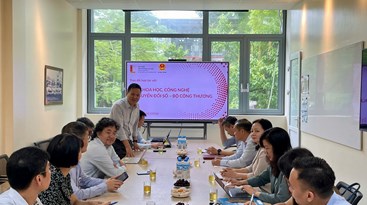
Sáng 16/9, tại Hà Nội, Cục Khoa học, Công nghệ và Chuyển đổi số, Bộ Công Thương có buổi làm việc với Đại học Bách khoa Hà Nội nhằm trao đổi về tiềm năng, định hướng hợp tác trong nghiên cứu khoa học, phát triển công nghệ, đổi mới sáng tạo và chuyển đổi số, gắn với yêu cầu phát triển các lĩnh vực công nghiệp, công nghệ chiến lược của ngành Công Thương.
16/09/2026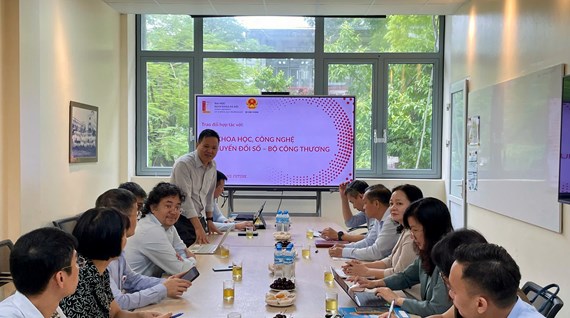
Sáng 16/9, tại Hà Nội, Cục Khoa học, Công nghệ và Chuyển đổi số, Bộ Công Thương có buổi làm việc với Đại học Bách khoa Hà Nội nhằm trao đổi về tiềm năng, định hướng hợp tác trong nghiên cứu khoa học, phát triển công nghệ, đổi mới sáng tạo và chuyển đổi số, gắn với yêu cầu phát triển các lĩnh vực công nghiệp, công nghệ chiến lược của ngành Công Thương.
16/09/2026